www.revista-fabricacion.com
10
'26
Written on Modified on
Plataforma Robótica Unificada Acelera la Integración de IA Física
NXP Semiconductors lanzó su plataforma robótica unificada para resolver cuellos de botella de integración en control en tiempo real, percepción y sistemas autónomos.
www.nxp.com
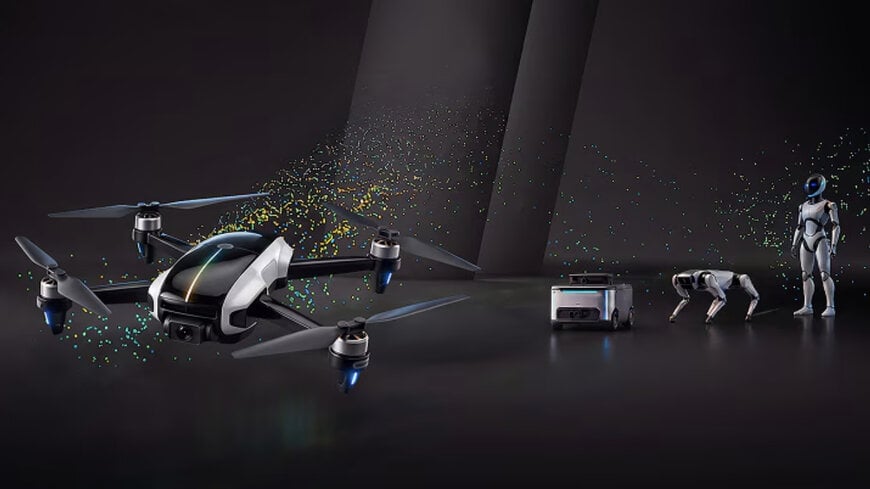
La integración de subsistemas robóticos heterogéneos, que abarcan desde el procesamiento neuronal de alto rendimiento hasta el control de motores determinista, presenta habitualmente graves obstáculos de integración para sistemas autónomos en entornos industriales y comerciales. Para superar estos desafíos técnicos multidisciplinarios, la plataforma establece una base estructurada que coordina la detección sensorial, el accionamiento en tiempo real, la inteligencia artificial y las comunicaciones seguras en plataformas no tripuladas y sistemas de automatización industrial.
Desacoplamiento de Hardware y Arquitectura de Comunicación Determinista
Las arquitecturas robóticas autónomas demandan dominios de procesamiento independientes para gestionar tareas con restricciones temporales marcadamente divergentes. La conmutación de motores en tiempo real y la ejecución de trayectorias no pueden compartir canales de ejecución con cargas de trabajo de inteligencia artificial no deterministas sin poner en riesgo la estabilidad del control. La plataforma robótica unificada resuelve este problema mediante la Arquitectura Neural Axis, un enfoque que delimita el procesamiento perimetral basado en visión de los bucles de control de baja latencia, asegurando simultáneamente la transferencia protegida de datos entre subsistemas.
Mediante la combinación de un kit de desarrollo de software (SDK) modular de código abierto con módulos de referencia prevalidados, los desarrolladores pueden construir comportamientos robóticos fundamentales de forma secuencial. Los bucles de control pueden evaluarse independientemente en nodos de hardware aislados antes de integrar capas de navegación guiadas por percepción. La comunicación entre los nodos de procesamiento distribuido se basa en topologías de red industriales y automotrices consolidadas, incluyendo interfaces Ethernet de par único que reducen el peso de la carga útil y la complejidad del cableado en estructuras aéreas de robots móviles y chasis de robótica móvil.
Diseños de Referencia Modulares y Especificaciones de Subsistemas
La implementación inicial de hardware se dirige a vehículos aéreos autónomos mediante cuatro elementos de referencia modulares, diseñados para cubrir distintos perfiles de computación y control:
Percepción Avanzada y Computación Autónoma: El nodo de computación NavQ95 utiliza el procesador de aplicaciones i.MX 95 para ejecutar tareas de procesamiento visual, algoritmos de mapeo y planificación de misiones de alto nivel.
Gestión de Vuelo y Accionamiento en Tiempo Real: La Unidad de Gestión de Vehículo/Unidad de Gestión de Vuelo (VMU/FMU) Tropic integra el microcontrolador crossover (MCU) i.MX RT1064, encargado de gestionar las rutinas de estabilización en tiempo real y el análisis de telemetría.
Integración Inteligente de Sensores: El nodo de agregación sensorial se basa en el microcontrolador MCX N947, que emplea una capa física 100Base-T1 de grado automotriz para vincular sensores periféricos de forma determinista mediante un único par de cables trenzados.
Accionamiento de Motores: La actuación se ejecuta mediante un controlador electrónico de velocidad (ESC) compatible con AM32 basado en el microcontrolador MCX A13, diseñado para gestionar señales de modulación por ancho de pulsos (PWM) de alta frecuencia destinadas a la conmutación de motores sin escobillas.
Capas de Abstracción de Software y Sistemas Operativos Robóticos
La estandarización del software embebido para robótica a través de arquitecturas de procesamiento dispares exige habitualmente una extensa adaptación de controladores. El SDK modular resuelve esta fragmentación integrando controladores de dispositivos, middleware y paquetes de soporte de placa compatibles con marcos de código abierto de amplia adopción.
La pila de software integra ROS 2 para la orquestación de nodos de nivel superior y la mensajería entre procesos, la pila de software de piloto automático PX4 para la guía de navegación y la estabilización aerodinámica, y el sistema operativo en tiempo real (RTOS) Zephyr para microcontroladores deterministas con limitaciones de recursos. Este modelo de abstracción garantiza que las medidas de seguridad digital y las funciones de seguridad funcional implementadas a nivel de silicio operen continuamente, con total independencia del comportamiento del código de aplicación superior.
Aplicaciones Industriales y Operativas
La plataforma está orientada a drones de inspección multirrotor, vehículos aéreos no tripulados para entregas de última milla, robots de servicio y robots móviles autónomos (AMRs) utilizados en logística de almacenes, inspección industrial y agricultura automatizada.
En el almacenamiento automatizado, por ejemplo, el despliegue de plataformas guiadas automatizadas requiere un equilibrio entre la detección óptica de obstáculos a alta velocidad y las funciones certificadas de parada de emergencia. El uso de bloques embebidos validados permite a los equipos de ingeniería comprimir los plazos de prototipado inicial de varios meses a ciclos estándar de verificación, agilizando el despliegue dentro de entornos físicos que demandan una fiabilidad operativa ininterrumpida.
Contexto Adicional:
Esta sección detalla especificaciones técnicas y análisis comparativos de la competencia no incluidos en el anuncio original del producto.
Las arquitecturas de computación heterogénea están reemplazando progresivamente a las placas de computación monolíticas dentro del sector de la robótica embebida. A medida que la inteligencia artificial física evoluciona hacia máquinas colaborativas autónomas, los equipos de diseño afrontan exigencias de cumplimiento normativo más estrictas bajo estándares de seguridad como IEC 61508 e ISO 13849 para maquinaria industrial, junto con los marcos regulatorios emergentes para sistemas aéreos no tripulados.
En las arquitecturas comparativas de desarrollo robótico, las soluciones basadas en placas computacionales individuales adoptan habitualmente uno de dos modelos industriales: plataformas de computación centralizada que canalizan los datos sensoriales y la lógica de accionamiento de motores directamente hacia unidades de procesamiento de alta potencia (como los sistemas en chip monolíticos de la serie NVIDIA Jetson), o arquitecturas de dominio dividido que separan los microcontroladores en tiempo real de los aceleradores de redes neuronales (como configuraciones de arquitectura emparejada que emplean microcontroladores STMicroelectronics STM32 junto con procesadores anfitriones de visión independientes).
Los modelos centralizados proporcionan capacidades sustanciales de inferencia impulsadas por GPU para computación espacial; sin embargo, enfrentan de forma recurrente dificultades para sostener un determinismo a nivel de microsegundos en el control de motores sin coprocesadores dedicados. Por el contrario, los diseños discretos personalizados que emplean microcontroladores estándar de propósito general suelen requerir considerables recursos de ingeniería para implementar protocolos de comunicación, secuencias de arranque seguro y controladores de red en tiempo real a través de componentes desconectados.
La integración de Ethernet 100Base-T1 directamente en la capa de agregación de sensores responde a una tendencia generalizada en la industria hacia la adopción de estándares Ethernet automotrices, en reemplazo de los enlaces de comunicación tradicionales UART y SPI. Esta transición proporciona velocidades de transferencia full-duplex de 100 Mbps sobre pares trenzados simples no blindados, facilitando un mayor ancho de banda para redes de sensores lidar, radar y sistemas de visión multidireccional, mitigando simultáneamente las interferencias electromagnéticas (EMI) presentes en entornos con motores dinámicos.
Editado por Sucithra Mani, editora de Induportals – adaptado por IA.
www.nxp.com
