www.revista-fabricacion.com
22
'26
Written on Modified on
Gemelos Digitales para IA Física en la Automatización Industrial
Festo, NVIDIA y ABB Robotics integran NVIDIA Isaac Sim, las bibliotecas de Omniverse y ABB RobotStudio para resolver errores de integración de máquinas mediante la puesta en marcha virtual basada en física.
www.festo.com
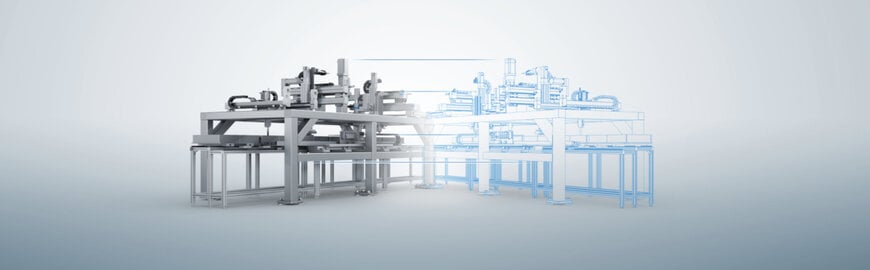
El despliegue de complejos sistemas de manipulación multieje y celdas robóticas en la automatización de fábricas y procesos requiere una validación exhaustiva para prevenir colisiones mecánicas y cuellos de botella en la lógica de control durante la instalación física. Para abordar la brecha entre simulación y realidad que normalmente retrasa la puesta en marcha de las máquinas, Festo colabora con NVIDIA y ABB Robotics en el desarrollo de gemelos digitales validados por la física, utilizando NVIDIA Isaac Sim, las bibliotecas de NVIDIA Omniverse y ABB RobotStudio.
Resolución de la Brecha entre Simulación y Realidad en la Puesta en Marcha Virtual
Cuando las máquinas industriales combinan múltiples funciones cinemáticas, neumáticas y eléctricas, los equipos de ingeniería deben verificar cómo interactúan estos subsistemas antes de que comience la instalación del hardware. Los modelos tradicionales de ingeniería asistida por computadora a menudo capturan geometría 3D estática sin reflejar con precisión perfiles de movimiento dinámico, fricción o cumplimiento mecánico del mundo real. En consecuencia, los fabricantes de máquinas encuentran desajustes de integración durante el ensamblaje físico que requieren una reprogramación manual en la planta de producción.
La puesta en marcha virtual resuelve estos cuellos de botella de integración durante la fase de diseño, siempre que los modelos de productos digitales subyacentes se comporten de manera idéntica al hardware físico. Como señala Jan R. Seyler, jefe de IA Física y Hilo Digital en Festo, los modelos de productos digitales deben cumplir con los estándares de confiabilidad del hardware físico para que los ingenieros puedan validar los sistemas de automatización bajo condiciones operativas realistas. El Prof. Dr. Tomas Smetana, director de tecnología de Festo, afirma que la combinación de las bibliotecas de NVIDIA Omniverse con la ingeniería de automatización industrial establece un entorno virtual diseñado para respaldar sistemas de producción autónomos.
Arquitectura de Simulación Basada en Física e Integración OpenUSD
La base técnica de la arquitectura de simulación de Festo se basa en ampliar las exportaciones de datos existentes de Descripción de Escenas Universales (USD) con comportamiento de movimiento dinámico y propiedades físicas relevantes para la aplicación. Mientras que los archivos CAD estándar definen límites espaciales, los modelos basados en USD dentro del ecosistema de NVIDIA Omniverse incorporan cadenas cinemáticas, propiedades de masa y características de respuesta dinámica.
Festo utiliza NVIDIA Isaac Sim, un marco de simulación robótica abierto construido sobre las bibliotecas de NVIDIA Omniverse, junto con la generación de datos sintéticos para entrenar y validar la percepción robótica y los algoritmos de control autónomo. Para garantizar la fidelidad de estos componentes virtuales, Festo está implementando un flujo de trabajo de verificación de bucle cerrado que compara las salidas simuladas con datos de prueba empíricos. Bajo condiciones de operación definidas en los laboratorios de Festo, los componentes físicos se someten a mediciones de movimiento y comportamiento dinámico. Los ingenieros comparan estos conjuntos de datos de telemetría física directamente con las ejecuciones de simulación en NVIDIA Isaac Sim, calibrando iterativamente los parámetros del gemelo digital hasta que el modelo virtual reproduce con precisión la física de los componentes del mundo real.
Cosimulación Multiventa con Manipulación de Tres Ejes y Robótica
Una aplicación industrial principal de esta arquitectura es una celda de manipulación virtual conjunta desarrollada por Festo, ABB Robotics y NVIDIA. En la automatización de fábricas, la integración de unidades de manipulación lineal o cartesiana con robots industriales articulados introduce con frecuencia desafíos de sincronización, interferencia de espacio de trabajo y sincronización de controladores.
Para validar estos flujos de trabajo multivendedor antes de la adquisición de hardware, los socios vincularon el gemelo digital de un sistema de manipulación Festo de tres ejes con un robot articulado dentro de ABB RobotStudio. La arquitectura del sistema utiliza la extensión RobotStudio HyperReality, que puentea el entorno de programación fuera de línea de ABB con las bibliotecas de NVIDIA Omniverse para renderizar simulaciones fotorrealistas basadas en física. Simultáneamente, el controlador virtual de ABB ejecuta el software de control exacto y los programas de robot que se ejecutan en controladores ABB físicos.
Al ejecutar la cinemática de manipulación de tres ejes de Festo y el controlador virtual de ABB dentro de un entorno de simulación unificado, los fabricantes de máquinas pueden optimizar los tiempos de ciclo, verificar trayectorias libres de colisiones y depurar protocolos de comunicación PLC a robot virtualmente. Según Boris Fiedler, jefe de operaciones y cartera, software y digital en ABB Robotics, este enfoque de ingeniería conjunta avanza en la puesta en marcha virtual para los constructores de máquinas y respalda el despliegue de IA física de grado industrial. A largo plazo, reducir la divergencia entre la validación virtual y la operación física permite que el código de control y las políticas de IA entrenadas en simulación se transfieran directamente a la maquinaria del piso de producción con una adaptación manual mínima.
Escala Empresarial y Alcance de Aplicación Industrial
Festo desarrolla estos modelos digitales para respaldar a su base global de clientes en más de 35 industrias de automatización de fábricas y procesos, incluidas las aplicaciones emergentes de LifeTech en tecnología médica y automatización de laboratorios. Con sede en Esslingen am Neckar, Alemania, Festo suministra tecnología de automatización neumática y eléctrica a 300,000 clientes en 176 países. La compañía emplea aproximadamente a 20,600 personas en más de 250 oficinas sucursales en alrededor de 60 países, generando una facturación de aproximadamente €3.33 mil millones en 2025. Para sostener sus desarrollos de ingeniería de hardware y digital, Festo invierte más del 8% de su facturación anual en investigación y desarrollo, junto con el 1.5% asignado a la formación técnica básica y avanzada respaldada por Festo Didactic SE.
Contexto Adicional:
Esta sección detalla especificaciones técnicas y evaluación comparativa competitiva que no se incluyen en el anuncio original del producto.
En la ingeniería de automatización industrial, la transición de gemelos digitales cinemáticos a gemelos digitales informados por la física para la IA física se rige por estándares de interoperabilidad emergentes. Más allá del marco OpenUSD (Universal Scene Description) encabezado por la Alianza para OpenUSD (AOUSD) para la composición de escenas 3D y atributos físicos, la cosimulación multivendedor depende típicamente de la interfaz de maqueta funcional (FMI) y el Shell de Administración de Activos (AAS) definido por la Asociación de Gemelos Digitales Industriales (IDTA), de la cual Festo es miembro fundador. Si bien AAS estandariza metadatos de activos estáticos y dinámicos a través del hilo digital, OpenUSD y NVIDIA Omniverse proporcionan trazado de rayos acelerado por GPU en tiempo real y la ejecución del solucionador PhysX requerida para entrenar políticas de aprendizaje por refuerzo y modelos de visión sintética.
En todo el sector más amplio de automatización industrial y robótica, los principales fabricantes están estableciendo vías comparables para integrar la simulación física con el software de controlador nativo:
Siemens integra sus plataformas Process Simulate y NX Mechatronics Concept Designer (MCD) con NVIDIA Omniverse, emparejándolas con SIMATIC S7-PLCSIM Advanced para ejecutar código PLC virtual contra modelos 3D basados en física.
Rockwell Automation utiliza su software Emulate3D —que incorpora física volumétrica y cinemática CAD— junto con las API de NVIDIA Omniverse para simular el manejo de materiales y células de trabajo robóticas impulsadas por controladores virtuales ControlLogix.
KUKA y Fanuc ofrecen programación nativa fuera de línea y entornos de controladores virtuales (KUKA.Sim y FANUC ROBOGUIDE, respectivamente) que utilizan núcleos de controladores de robots exactos (como KUKA.OfficeLite) para garantizar la precisión del tiempo de ciclo, aunque los simuladores tradicionales de OEM históricamente priorizaron la validación cinemática propietaria sobre la generación de datos sintéticos fotorrealistas y abiertos de múltiples proveedores.
En comparación con los simuladores independientes específicos de proveedores que evalúan ejes de movimiento lineal o robots articulados de forma aislada, la integración de Festo, ABB Robotics y NVIDIA aborda específicamente las células de trabajo heterogéneas. Al combinar los modelos de componentes calibrados en laboratorio de Festo con el núcleo de controlador virtual de ABB dentro de un entorno Omniverse compatible con OpenUSD, la arquitectura permite la validación simultánea de actuadores lineales neumáticos/eléctricos y robótica de 6 ejes bajo un único motor de física.
Editado por Sucithra Mani, editora de Induportals – adaptado por IA.
www.festo.com
